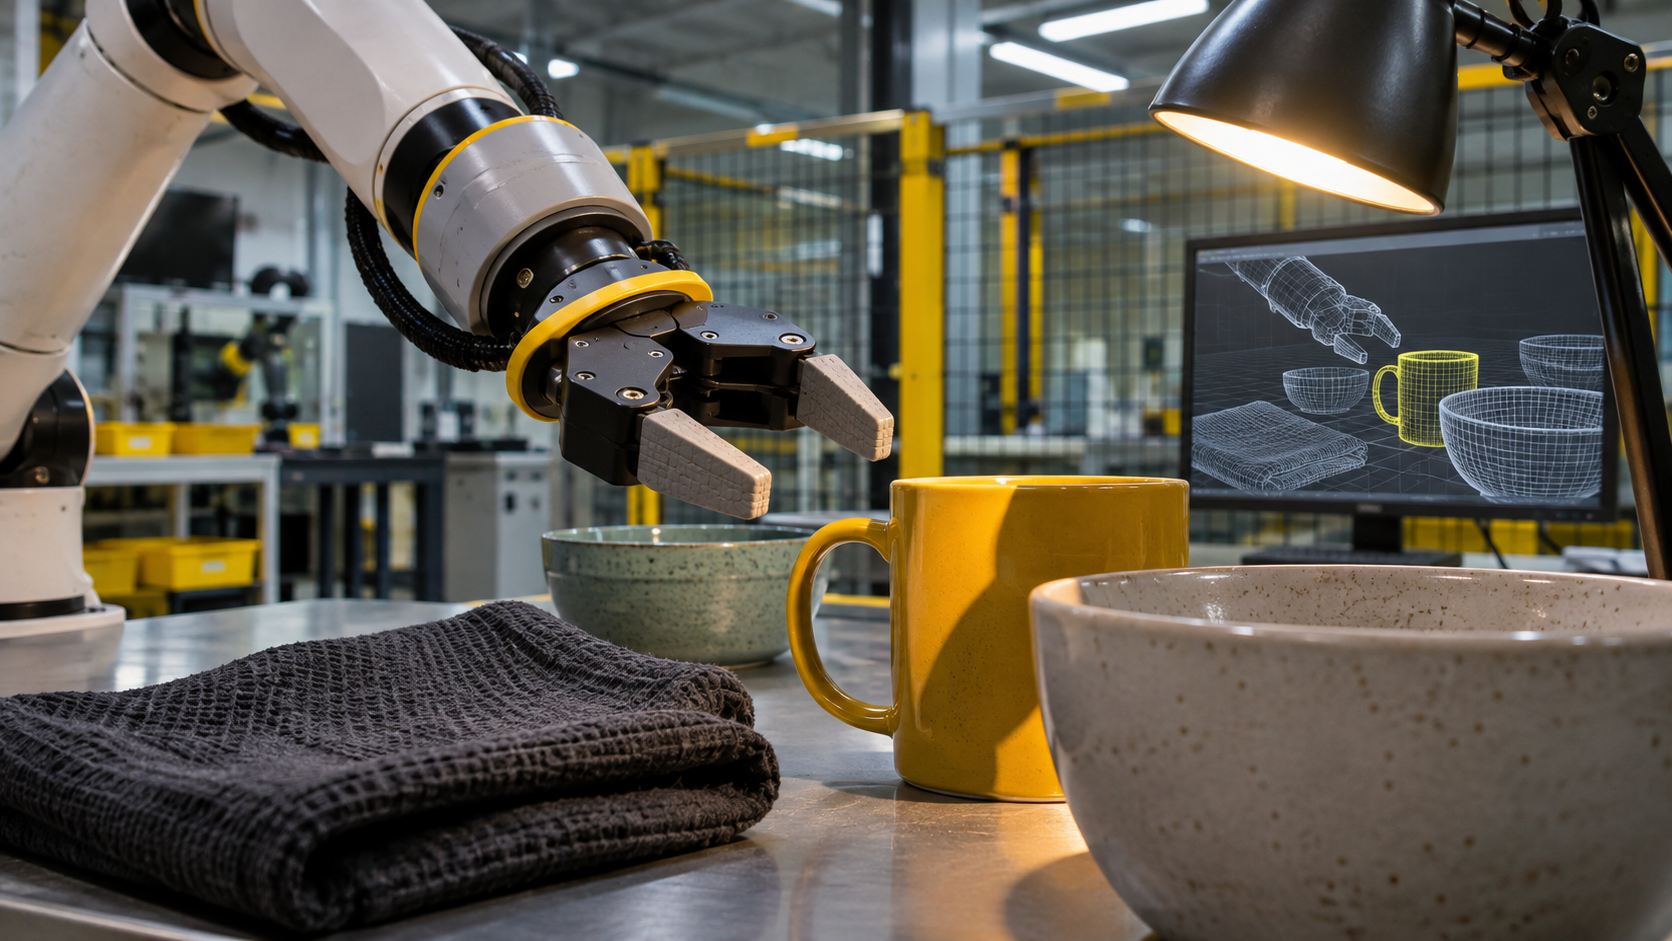
機器人在固定環境裡抓得起杯子,遇到遮擋、光線變化或不同擺放角度,卻可能失敗。要蒐集這些少見情況,真實拍攝與標註都需要時間,這也是模擬與合成資料試圖處理的需求。
Physicl 在 官方介紹中宣布完成 1,000 萬美元種子輪募資,由 Inovia 領投、USVP 參與,並推出以實體 AI 訓練資料為用途的 Studio。官方資訊將產品列為私人測試階段,不能寫成所有開發者已可直接取得的成熟服務。
TechCrunch 的報導把這段發展放在從商品 3D 經驗轉向機器人模擬的脈絡中。值得討論的,是原有技術如何找到新的付費問題。
從做得像,轉向能否重現失敗
依公司說明,Studio 的方向是重建機器人遇到的邊界情況,再調整環境條件產生資料。這類主張來自公司,仍需要客戶在自己的任務上驗證,不能直接推論所有機器人的現場表現都會改善。
若客戶原本買的是商品視覺,驗收可能重視材質與外觀;轉到機器人資料,則要問模擬條件、標註與真實任務是否相符。這是編輯部對兩種需求的比較,不代表 Physicl 已公開所有客戶的驗收標準。
以抓取被部分遮住的杯子為例,資料需要描述的不只有杯子的樣子,也可能包含位置、遮擋關係與攝影角度。畫面逼真只是其中一項條件,資料能不能讓團隊診斷失敗更重要。
新創轉型,要連驗收方式一起改
對其他小型技術團隊而言,可以先盤點原本累積的能力:素材、工具、產製流程或產業知識。再找哪一種客戶正為相關問題付出高成本,而不是先把產品名稱加上 AI 就換市場。
進入新領域後,最好用一個範圍有限的任務合作驗證:客戶提供什麼資料、團隊交付什麼、成功如何衡量。若沒有清楚的驗收方式,技術展示很容易被誤認為已完成商業轉型。
募資提供的是繼續研發與找市場的資源,並非產品效果或營收的保證。Physicl 的案例可作為思考起點:既有技術值得保留,但服務對象、成果定義與交付流程,可能需要重新設計。